

국산 AI 반도체로 ‘한국형 피지컬 AI’ 구현
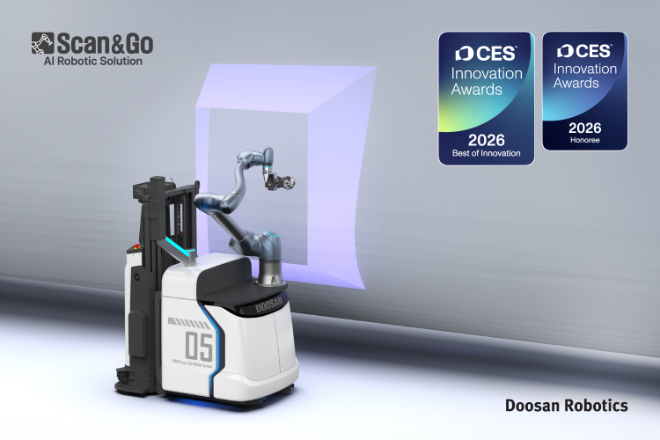
두산로보틱스는 산업통상부와 한국산업기술기획평가원이 공동으로 주관한 ‘K-온디바이스 AI 반도체 기술개발사업’과 ‘로봇산업 기술개발사업’에 각각 제안한 차세대 협동로봇 과제와 지능형 용접 솔루션 과제가 모두 국책과제로 선정됐다고 6일 밝혔다. 두 과제의 총 연구개발비는 약 989억 원이며, 이 중 정부 지원금은 약 681억 원이다.
회사는 두 과제는 역할이 뚜렷하게 구분된다고 설명했다. 첫 번째 과제가 로봇의 ‘두뇌’에 해당하는 인지·판단·제어 능력을 강화하는 기반 기술 개발이라면, 두 번째 과제는 이를 고난도 제조 현장에 적용하는 응용 기술 개발이다. 두산로보틱스는 두 기술을 활용해 ‘한국형 피지컬 AI 협동로봇 통합 플랫폼’을 완성할 계획이라고 했다.
첫 번째 과제인 ‘온디바이스 AI 반도체 기반 차세대 협동로봇 기술 개발'의 핵심은 외부 PC나 클라우드 없이 로봇이 스스로 인지·판단·제어를 수행하도록 하는 것이다. 국산 AI 시스템반도체(SoC)에 AI 연산 전용장치(NPU)와 실시간 통신·제어 기능을 함께 담아 협동로봇에 탑재한다. 로봇은 카메라, 촉각, 힘·토크, 음성 등의 정보를 바탕으로 현장에서 직접 판단해 작업하게 된다.
두산로보틱스는 이 칩을 탑재한 협동로봇 3종(가반하중 5kg, 10kg, 20kg)과 양팔 작업 및 전방향 이동이 가능한 산업용 휴머노이드를 개발한다. 수요 현장 2곳 이상에서 72시간 무중단 실증과 국제 안전인증 취득을 거쳐 2031년부터 표준 제품으로 상용화할 계획이다. 상용화되면 통신 지연과 데이터 유출 우려로 자동화를 미뤄온 원전, 방산, 바이오 등 보안 민감 현장까지 협동로봇 공급이 확대될 것으로 기대된다.
두 번째 과제인 ‘협동로봇·AI 기반 지능형 용접 솔루션 기술 개발’은 협동로봇에 AI와 디지털 트윈을 결합해 원전 기자재 수준의 고난도 용접을 자동화하는 것이 핵심이다. 로봇은 카메라로 용접 대상을 인식해 위치를 스스로 보정하고, 숙련공의 동작을 모방 학습해 용접 경로와 위빙(Weaving) 동작을 자동으로 만들어낸다.
두산로보틱스는 로봇의 용접 경로를 숙련공과 95% 이상 일치시키고, 경로 오차를 ±3mm 이내(국가공인 시험기관 기준)로 만드는 것을 목표로 한다고 설명했다. 또한 5층 이상의 다층 용접을 자동화해 작업 시간도 50% 이상 단축할 방침이다.
실증은 두산에너빌리티 원자력센터에서 진행한다. 원전 기자재 제조 공정의 가접(본 용접 전 임시 고정), 예열, 용접 작업 등에 우선 적용하고, 원전 품질 인증을 확보한 뒤 조선, 플랜트, 방산 등으로 적용 범위를 넓힐 예정이다. 과제 기간은 45개월로, 두산로보틱스가 주관기관을, 딥엑스, 세이지, 국립창원대학교 산학협력단이 공동연구기관을 맡고 두산에너빌리티가 수요기업으로 참여한다.
두산로보틱스는 이번 두 과제가 로봇 성능 개선을 넘어 AI 반도체, 소프트웨어, 로봇 하드웨어를 국산 기술로 통합하는 본격적인 시도라는 점에서 의미가 크다고 강조했다.
박인원 두산로보틱스 사장은 “제조 현장의 인력난과 숙련 인력 고령화는 자동화 설비를 늘리는 것만으로는 해결되지 않는 구조적 문제”라며 “온디바이스 AI 반도체와 자체 협동로봇 플랫폼을 결합해, 숙련공의 암묵지까지 학습·재현하는 피지컬 AI 협동로봇을 한국 제조업의 새로운 경쟁력으로 만들어 가겠다”고 말했다.
<용어설명>
O 가반하중
로봇이 들어 옮길 수 있는 최대 무게
O 위빙(Weaving)
용접 토치를 좌우로 흔들어 용접 폭과 품질을 고르게 만드는 기법.
채명석 빅데이터뉴스 기자 cms@thebigdata.co.kr
<저작권자 © 빅데이터뉴스, 무단 전재 및 재배포 금지>